Tu robot aspirador de 800 euros tiene LiDAR de grado militar, cámaras RGB asistidas por redes neuronales y algoritmos que presumen de esquivar cables milimétricos. Sin embargo, sigue haciendo lo mismo de siempre: choca a ciegas contra la pata cromada de tu mesa de diseño, araña el rodapié o se queda encajado bajo el sofá como un insecto aturdido.
La verdad incómoda de la robótica doméstica es simple: la visión artificial falla en las distancias cortas. Cuando un objeto entra en el punto ciego del sensor o refleja la luz de forma errática, el robot recurre a un bumper mecánico tosco que solo entiende un estado binario: o no toca nada, o ya se ha estrellado. En IFA 2026, MOVA (marca bajo el ecosistema Dreame) presentó TactiPercept, una tecnología que busca cambiar este paradigma dotando al robot de una piel electrónica capacitiva.
Menos humo óptico y más silicio táctil. Desarmemos qué hay detrás de esta propuesta y si realmente soluciona la peor fricción del usuario.
Lo más importante en resumen
- Arquitectura de hardware: Matriz de 128 sensores de presión embebidos en una estructura de amortiguación elástica en el perímetro frontal y lateral.
- El problema real que ataca: Elimina el punto ciego de proximidad cero donde LiDAR y cámaras estereoscópicas sufren por reflejos, sombras o baja reflectancia.
- Telemetría en tiempo real: Medición gradual de fuerza (no binaria), permitiendo un contacto controlado milimétrico («roce dinámico») para limpiar bordes sin erosionar rodapiés.
- Rescate autónomo: Detección vectorial de presión para desatascarse bajo muebles sin intervención humana.
- Estado comercial: Es un concepto técnico funcional. Sin precio, sin modelo asignado y sin fecha de lanzamiento confirmada.
El fin del parachoques ciego: Cómo opera la matriz de 128 sensores
Los sistemas de navegación actuales sufren un problema de física elemental. El sensor dToF o LiDAR está situado en una torreta superior; las cámaras frontales tienen un campo de visión angular que deja los primeros 2 a 5 centímetros del suelo fuera de foco. Si un zócalo es oscuro o el marco de una silla tiene acabados brillantes, el sensor de distancia calcula mal. El robot impacta, activa un microinterruptor mecánico de muelle y corrige el rumbo dando un bandazo.
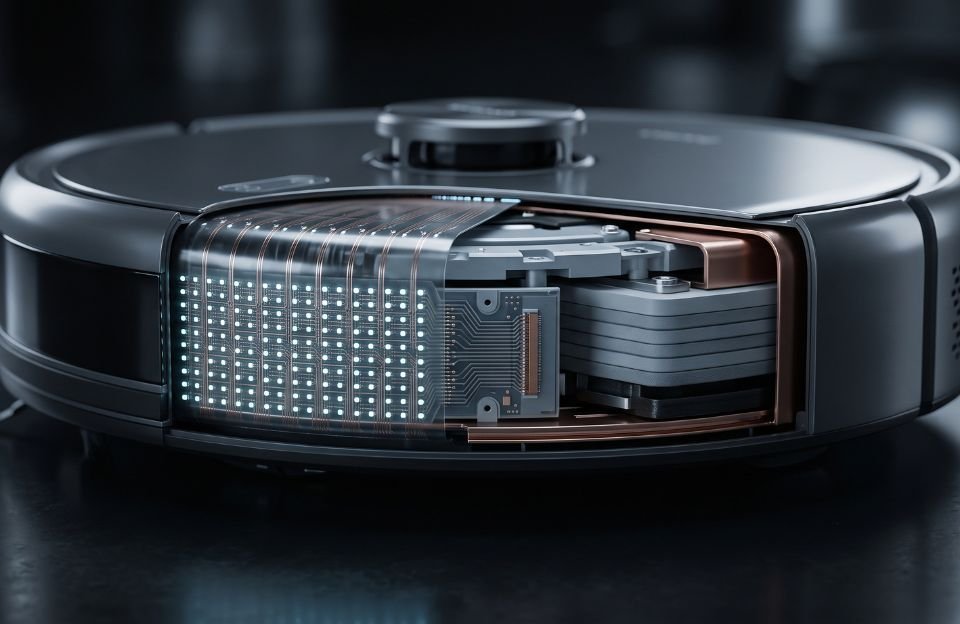
TactiPercept sustituye ese sistema mecánico arcaico por una superficie háptica continua. La clave no está solo en amortiguar el golpe, sino en digitalizarlo:
- Estructura bimaterial flexible: Un polímero deformable que absorbe la inercia cinética inicial sin rebotar.
- Matriz de sensores piezoeléctricos/capacitivos: 128 puntos de muestreo independientes capaces de medir variaciones mínimas de carga o deformación por área cuadrada.
- Fusión sensorial cinemática: Los datos de presión no van aislados; se integran con el odómetro de las ruedas y la unidad de medición inercial (IMU). Si el lateral derecho registra 1.2 Newtons de contacto sostenido, el firmware ajusta los motores brushless para acompañar la curva del mueble sin despegarse ni ejercer fricción destructiva.
Desatasco autónomo: Cuando la visión no sirve de nada
Cualquiera que haya usado un robot aspirador conoce el «efecto cuña»: el dispositivo entra debajo de un sillón donde la altura libre disminuye gradualmente. La cámara frontal ve espacio abierto hacia adelante, pero el chasis queda atrapado por presión superior o lateral. El robot acelera, patina, quema batería y envía una notificación push de auxilio a tu smartphone.
Con una piel electrónica periférica, el dispositivo mapea la geometría del obstáculo por contacto. El controlador sabe exactamente qué cuadrante de los 128 sensores está recibiendo carga vertical o lateral excesiva, lo que permite ejecutar algoritmos de retroceso vectorial calculados en milisegundos en lugar de girar a ciegas sobre su propio eje empeorando el bloqueo.
Física de Contacto: Switch Mecánico vs Matriz Háptica TactiPercept
Cara a cara: Navegación Tradicional vs. Ecosistema Háptico
| Parámetro / Componente | Navegación Tradicional (LiDAR + Bumper) | Sistema Híbrido MOVA TactiPercept |
| Respuesta al impacto | Binaria (On/Off vía switch mecánico) | Analógica continua (Gradiente de presión en 128 puntos) |
| Limpieza de esquinas/bordes | Estimación visual con separación de seguridad (1-2 cm) | Contacto superficial constante («Wall-following» táctil a 0 mm) |
| Superficies conflictivas | Falsos positivos con cristales, espejos o acabados negro mate | Inmune a propiedades ópticas; opera por resistencia mecánica |
| Gestión de atascos | Detección por sobrecarga de motor en ruedas (tardía) | Detección perimetral instantánea antes de bloqueo cinemático |
| Riesgo mecánico | Desgaste de resortes mecánicos por fatiga | Degradación del polímero elástico y calibración de celdas a largo plazo |
| Carga de cómputo | Procesamiento centralizado de nubes de puntos / frames | Bus de datos adicional (I2C/SPI de baja latencia) dedicado a microcontrolador |
El baño de realidad
TactiPercept es conceptualmente la evolución más sensata que ha visto el sector en tres años: resolver con física y sensórica táctil lo que el marketing intenta solucionar a la fuerza metiendo procesadores neuronales para reconocer calcetines.
Sin embargo, hay que mantener el escepticismo de ingeniería:
- Humo de feria hasta que pise una tienda: MOVA presentó esto como demo técnica en IFA 2026. No hay un producto comercial anunciado, no hay lista de componentes finales y no hay precio. Es habitual que las marcas muestren patentes funcionales para medir el interés de la prensa y retrasar el despliegue comercial años.
- Durabilidad en entornos sucios: Un robot aspirador opera en un entorno hostil de polvo fino, pelos de mascotas, humedad y colisiones continuas. Una matriz de 128 sensores bajo una membrana elástica plantea serias dudas de mantenimiento: ¿qué pasa si se descalibra una sección tras un golpe directo? ¿Qué coste tendrá reemplazar ese parachoques inteligente fuera de garantía?
- Cero impacto en el usuario actual: No esperes que esto llegue a la gama de entrada. Cuando debute, irá encapsulado en un buque insignia que rozará o superará los 1.000 euros.
Si tu aspirador actual navega decentemente, no contengas la respiración ni pospongas tu compra por esto. Es una promesa técnica brillante, pero de momento solo vive en una tarima de exposición.
Preguntas Frecuentes (FAQ)
¿Sustituye TactiPercept a las cámaras y al LiDAR?
¿Puede romperse la piel de sensores con un golpe fuerte?
¿Hará que el robot sea más rápido limpiando?
¿Cuándo se lanzará el primer robot aspirador con esta tecnología?
Evaluación técnica basada en la arquitectura presentada por MOVA durante IFA 2026, análisis funcional de sistemas mecánicos vs. capacitivos en robótica de consumo y contraste de patentes de visión computacional y bumpers activos. No se han recibido unidades de prueba ni compensación económica de la marca. Nuestra política prohíbe el acceso anticipado condicionado a opiniones favorables.
- Demostración técnica de producto: MOVA Tech Global (IFA Berlín 2026).
- Cobertura industrial: Cinco Días (Sección SmartLife / Tecnología).
- Documentación de ingeniería sensorial: Dreame Ecosystem Hardware Division.

